PERFORMANCE
以定位与识别指标核验现场作业能力
定位精度、作业识别与人工理货工作量,是现场数据自动采集方案的关键评价指标。
CHALLENGES
现场作业依赖人工反馈,箱位与作业记录难以同步
位置报告、作业确认和事件记录,都直接影响场站数据的及时性与可信度。
作业位置难核验
设备位置依赖人工报告,场地图与实际作业容易脱节,调度难以及时掌握真实箱位。
作业信息靠人工确认
单双箱及 20 / 40 / 45 尺混合作业需要反复核对,人工判断和补录增加理货工作量。
作业过程难追溯
抓箱、放箱缺少连续记录,设备、时间、位置与动作难以关联,异常发生后不易复核。
CORE CAPABILITIES
自动采集位置、箱型与抓放箱事件
RTK 定位与多传感器配合,持续采集每次作业所需的位置、状态与集装箱规格信息。
RTK 厘米级定位
通过 RTK 差分定位实时采集堆高机位置,上报频率可配置,为作业位置核验提供坐标依据。
贝 / 排 / 层识别
结合设备坐标、吊具高度与堆场箱位基准,确定实际作业的贝位、排位与层位。
单双箱自动检测
S1 / S2 超声波传感器分别检测有无箱及双箱状态,自动区分单箱与上下叠放的双箱作业。
20 / 40 / 45 尺箱型识别
S3 激光测距检测吊具伸缩长度,按吊具型号标定阈值,识别不同规格集装箱。
抓箱 / 放箱自动判定
依据 S1 遮挡状态由无到有、由有到无的变化判定抓放箱,并将事件与时间戳、RTK 坐标关联。
标准接口集成
通过 HTTP、WebSocket、MQTT 对接 YMS、TOS、理货与数字孪生,向业务系统提供作业事件及位置数据。
SENSOR LAYOUT
吊具传感器组与门架 RTK 配合采集
超声波与激光传感器集成于吊具传感器立柱,门架 RTK 独立定位与供电,安装采用强磁吸附与复合减震。
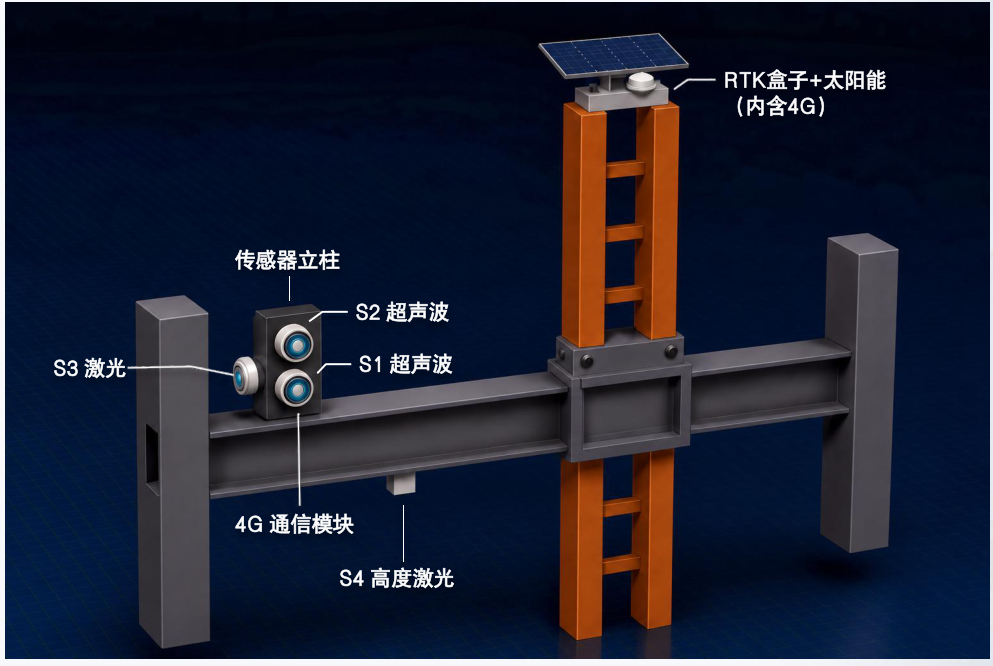
S1 / S2 超声波
S1 检测有无箱,S2 检测上层集装箱,配合完成单双箱作业判定。
S3 / S4 激光
S3 测量吊具横向伸缩长度,识别箱型;S4 测量吊具离地高度,判定作业箱层。
RTK 定位与双路供电
门架顶部 RTK 单元采用太阳能与锂电池供电,吊具传感器组由 24 V 供电,两组设备分别通过独立 4G 链路上传数据。
SYSTEM ARCHITECTURE
车端数据直传,服务端统一判定
吊具传感器与 RTK 数据分别经 4G 上传 IoT 平台,服务端完成作业判定,向业务应用提供事件记录与开放接口。
车端感知
吊具传感器组 + RTK 定位
双 4G 回传
传感器与定位独立通信
IoT 平台
数据接入、转发与远程指令
服务端判定
单双箱、箱型、层位与抓放箱
业务应用
YMS / TOS / 理货 / 数字孪生
RTK 差分服务提供定位修正;作业判定与事件记录在服务端完成。
TECHNICAL SPECIFICATIONS
定位、感知与安装参数
| 参数项 | 技术指标 |
|---|---|
| 平面定位精度 | ±10 cm |
| 高程定位精度 | ±30 cm |
| RTK 上报频率 | 可配置(默认 1 Hz) |
| 作业识别准确率 | ≥98%(单双箱 / 箱型 / 抓放 / 箱层) |
| 感知传感器 | 超声波 ×2 + 激光 ×2 + RTK 盒子 ×1 |
| 通信方式 | 双 4G 链路(吊具 / RTK 各一套) |
| 系统接口 | HTTP / WebSocket / MQTT |
| 防护等级 | IP65 |
| 工作温度 | −20℃ ~ +60℃ |
| 供电方式 | RTK:太阳能 + 锂电池;吊具传感器组:24 V |
| 安装方式 | 强磁吸 + 复合减震 |
CUSTOMER VALUE
让现场作业信息进入日常管理
让调度与理货人员基于同一份位置和事件记录核验现场作业。
实际箱位可核验
结合 RTK 定位与箱层判定,将关键作业位置与场站箱位关联,辅助核验实际抓放位置。
人工登记更少
自动采集单双箱、箱型及抓放箱事件,减少重复核对与人工输入,降低日常理货工作量。
全过程更可追溯
将设备、时间、位置与动作关联,支持异常复核,与场站及码头生产系统进行作业对账。
让每一台堆高机成为堆场的实时数据源
结合设备型号、吊具结构、箱位规划与现有系统接口,讨论 APEX-SRMS 的安装配置、数据对接及现场验证方案。